
人工智能
最新课程
- TAS2120EVM 和 TAS2118EVM 快速入门视频
- CAN XL 技术,现在触手可及
- 如何使用 DLPLCRC900DEVM 设置 0.67 英寸 PLM
- 加速数据中心光模块开发:芯片选型与高集成度方案全解析
- TI 助力 AI 数据中心供电从交流向高压直流的演变
- 重新定义人工智能时代的热管理
- 重新定义降压转换器的安全性
- 除 RDS(on) 外,还需使用其他参数来确定 DC/DC 转换器的效率
- 德州仪器 (TI) 的电源模块采用 MagPack™ 封装技术,以提高电磁干扰 (EMI) 性能。
- 低寄生封装,提升电磁干扰性能
热门课程
TI-RSLK 模块 13 - 实验视频 13.1 - 通过计时器产生的 PWM 输出来旋转电机
Loading the player...

本实验的目的是编写 使用定时器创建PWM 在本实验中,您将需要LaunchPad、底盘、 电源和电机驱动板、两个电机 和两个轮子。 在本实验中, 我们将测试定时器生成的 以下是加载实验 实验 使电机运转。 我们来启动它。 电机启动,所有电机运转。 在实验的这一部分,电机 将按顺序完成一系列动作。 它将正向运转片刻,然后再反向运转片刻, 然后再左转和右转。 您可以注意到轮子实际上并没有 以相同的速度旋转。 因为它是一个开环控制器。 现在,示波器已经准备就绪, 您可以看到定时器触发的 在每一种情况下,我们都有一个频率,这是一个常量。 该软件的作用就是改变占空比。 而 以超过电机时间常数的频率运行。 在本实验中,您了解到了定时器 可以创建 软件要更改占空比时, 只需将其写入定时器。 使用定时器实现 提供了提高机器人系统复杂性的 一种机制。
本实验的目的是编写
使用定时器创建PWM
在本实验中,您将需要LaunchPad、底盘、
电源和电机驱动板、两个电机
和两个轮子。
在本实验中,
我们将测试定时器生成的
以下是加载实验
实验
使电机运转。
我们来启动它。
电机启动,所有电机运转。
在实验的这一部分,电机
将按顺序完成一系列动作。
它将正向运转片刻,然后再反向运转片刻,
然后再左转和右转。
您可以注意到轮子实际上并没有
以相同的速度旋转。
因为它是一个开环控制器。
现在,示波器已经准备就绪,
您可以看到定时器触发的
在每一种情况下,我们都有一个频率,这是一个常量。
该软件的作用就是改变占空比。
而
以超过电机时间常数的频率运行。
在本实验中,您了解到了定时器
可以创建
软件要更改占空比时,
只需将其写入定时器。
使用定时器实现
提供了提高机器人系统复杂性的
一种机制。
手机看
收藏本课程
扫码用手机观看
-
 未学习 TI-RSLK 模块 1 - 讲座视频 – 使用 CCS 在 LaunchPad 上运行代码
-
 未学习 TI-RSLK 模块 1 - 实验视频 1.1 – 安装 tirslk_maze
-
 未学习 TI-RSLK 模块 1 - 实验视频 1.2 – 安装 CCS 和调试
-
 未学习 TI-RSLK 模块 1 - 实验视频 1.3 – 运行 TExaS 逻辑分析仪
-
 未学习 TI-RSLK 模块 1 - 实验视频 1.4 – 运行 TExaS 示波器
-
 未学习 TI-RSLK 模块 2 - 讲座视频 – 电压、电流和功率
-
 未学习 TI-RSLK 模块 2 - 实验视频 2.1 – 测量电容器的阻抗
-
 未学习 TI-RSLK 模块 2 - 实验视频 2.2 – LED (I,V) 响应曲线、指数关系
-
 未学习 TI-RSLK 模块 3 - 讲座视频 - ARM Cortex M 架构
-
 未学习 TI-RSLK 模块 3 - 讲座视频 - ARM Cortex M 组件
-
 未学习 TI-RSLK 模块 3 - 实验视频 3.1 - 调试解决方案、可视化、断点和单步执行
-
 未学习 TI-RSLK 模块 4 - 讲座视频 - C 语言编程
-
 未学习 TI-RSLK 模块 4 - 讲座视频 - 设计
-
 未学习 TI-RSLK 模块 4 - 讲座视频 - 调试
-
 未学习 TI-RSLK 模块 4 - 实验视频 4.1 - 调试解决方案、可视化、变量、单步执行
-
 未学习 TI-RSLK 模块 4 - 实验视频 4.2 - 调试解决方案、可视化、断点、单步执行
-
 未学习 TI-RSLK 模块 5 - 讲座视频 - 电池和电压
-
 未学习 TI-RSLK 模块 5 - 实验视频 5.1 - 测量电池的电压和电流
-
 未学习 TI-RSLK 模块 5 - 实验视频 5.2 - 连接电机驱动器和配电板
-
 未学习 TI-RSLK 模块 6 - 讲座视频 - GPIO MSP432
-
 未学习 TI-RSLK 模块 6 - 讲座视频 - GPIO 编程
-
 未学习 TI-RSLK 模块 6 - 实验视频 6.1 - 演示反射传感器的工作原理
-
 未学习 TI-RSLK 模块 6 - 实验视频 6.2 - 演示实验解决方案 - 测试线路传感器
-
 未学习 TI-RSLK 模块 7 - 讲座视频 - 有限状态机理论
-
 未学习 TI-RSLK 模块 7 - 讲座视频 - 有限状态机线路跟踪器
-
 未学习 TI-RSLK 模块 7 - 实验视频 7.1 - 运行 FSM 启动代码
-
 未学习 TI-RSLK 模块 7 - 实验视频 7.2 - 运行解决方案代码 - 设计更好的 FSM
-
 未学习 TI-RSLK 模块 8 - 讲座视频第一部分 - 开关
-
 未学习 TI-RSLK 模块 8 - 讲座视频第二部分 - 连接输入和输出 - LED
-
 未学习 TI-RSLK 模块 8 - 实验视频 8.1 - 连接开关和 LED 以及调试
-
 未学习 TI-RSLK 模块 9 - 讲座视频 - SysTick 计时器 - 理论
-
 未学习 TI-RSLK 模块 9 - 讲座视频 - SysTick 计时器 - PWM
-
 未学习 TI-RSLK 模块 9 - 实验视频 9.1 - 演示通过调整占空比来运行检测信号
-
 未学习 TI-RSLK 模块 9 - 实验视频 9.2 - 演示通过运行正弦波输出来调整功率
-
 未学习 TI-RSLK 模块 10 - 讲座视频 - 调试实时系统 - 理论
-
 未学习 TI-RSLK 模块 10 - 讲座视频 - 调试实时系统 - 中断
-
 未学习 TI-RSLK 模块 10 - 讲座视频 - 调试实时系统 - SysTick 中断
-
 未学习 TI-RSLK 模块 10 - 实验视频 - 演示运行线传感器和黑匣子记录器
-
 未学习 TI-RSLK 模块 11 - 讲座视频 - 液晶显示屏
-
 未学习 TI-RSLK 模块 11 - 实验视频 11.1 - 演示 LCD 界面
-
 未学习 TI-RSLK 模块 12 - 讲座视频 - 直流电机 - 物理
-
 未学习 TI-RSLK 模块 12 - 讲座视频 - 直流电机 - 接口
-
 未学习 TI-RSLK 模块 12 - 实验视频 12.1 - 演示电机基础知识
-
 未学习 TI-RSLK 模块 12 - 实验视频 12.2 - 演示机器人以预设模式移动
-
 未学习 TI-RSLK 模块 13 - 讲座视频 - 周期性输入
-
 未学习 TI-RSLK 模块 13 - 讲座视频 - 脉宽调制
-
 未学习 TI-RSLK 模块 13 - 实验视频 13.1 - 通过计时器产生的 PWM 输出来旋转电机
-
 未学习 TI-RSLK 模块 13 - 实验视频 13.2 - 测量中断延迟
-
 未学习 TI-RSLK 模块 14 - 讲座视频 - 实时系统 - 理论
-
 未学习 TI-RSLK 模块 14 - 讲座视频 - 实时系统 - 边沿触发中断
-
 未学习 TI-RSLK 模块 14 - 实验视频 14.1 - 使用边沿触发中断为碰撞开关提供实时响应
-
 未学习 TI-RSLK 模块 15 - 讲座视频 - 数据采集系统 - 理论
-
 未学习 TI-RSLK 模块 15 - 讲座视频 - 数据采集系统 - 性能测量
-
 未学习 TI-RSLK 模块 15 - 实验视频 15.1 - 使用 ADC 测试红外距离测量
-
 未学习 TI-RSLK 模块 16 - 讲座视频 - 转速计 - 输入捕捉
-
 未学习 TI-RSLK 模块 16 - 讲座视频 - 转速计 - 接口
-
 未学习 TI-RSLK 模块 16 - 实验视频 16.1 - 测试转速计以测量速度
-
 未学习 TI-RSLK 模块 17 - 讲座视频 - 控制系统
-
 未学习 TI-RSLK 模块 17 - 实验视频 17.1 - 演示控制系统 - 积分控制
-
 未学习 TI-RSLK 模块 17 - 实验视频 17.2 - 演示控制系统 - 比例控制
-
 未学习 TI-RSLK 模块 18 - 讲座视频 - 串行通信 - UART
-
 未学习 TI-RSLK 模块 18 - 讲座视频 - 串行通信 - FIFO
-
 未学习 TI-RSLK 模块 18 - 实验视频 18.1 - 演示 UART
-
 未学习 TI-RSLK 模块 18 - 实验视频 18.2 - 命令解释器
-
 未学习 TI-RSLK 模块 19 - 讲座视频 - 低功耗蓝牙 - 无线
-
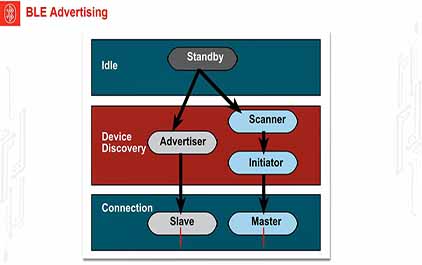 未学习 TI-RSLK 模块 19 - 讲座视频 - 低功耗蓝牙 - 理论
-
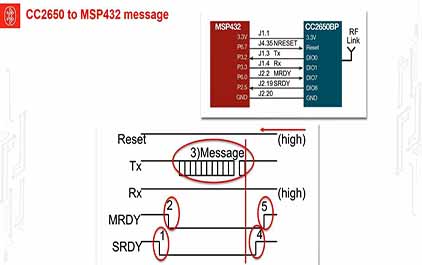 未学习 TI-RSLK 模块 19 - 讲座视频 - 低功耗蓝牙 - 简单网络处理器
-
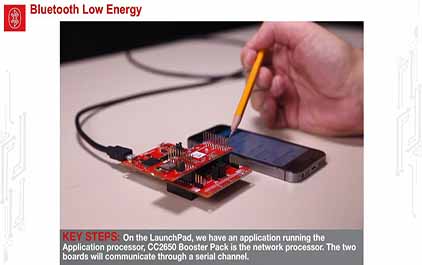 未学习 TI-RSLK 模块 19 - 实验视频 19.1 - 演示 BLE
-
 未学习 TI-RSLK 模块 19 - 实验视频 19.2 - 与机器人通信
 视频简介
TI-RSLK 模块 13 - 实验视频 13.1 - 通过计时器产生的 PWM 输出来旋转电机
所属课程:TI机器人系统学习套件(TI-RSLK)
发布时间:2018.08.27
视频集数:69
本节视频时长:00:01:58
了解计时器以及其在嵌入式系统中的用法,利用硬件PWM将直流电机进行连接。